54米的“机器人培训学校”
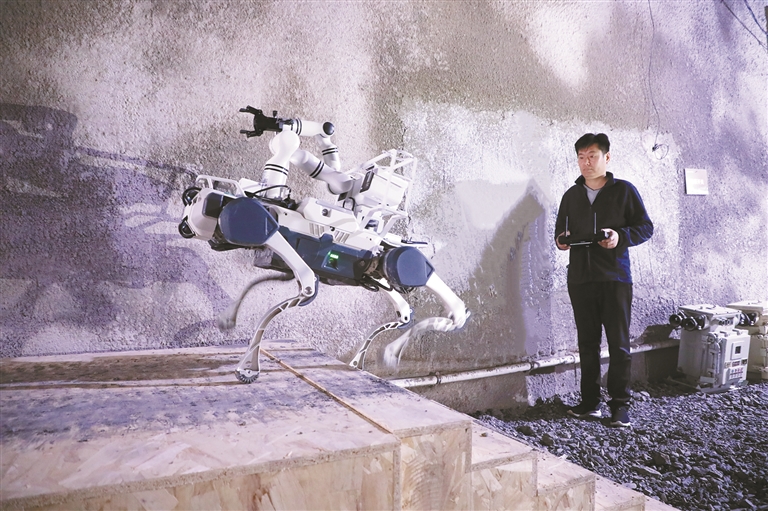
在榆林智能无人装备创新中心的模拟井下巷道上,工程师正对四足巡检机器人进行性能试验(资料照片)。 受访单位供图
本报记者 苏欣雨 通讯员 吕晶 延丹
喷淋头开启,水雾四射,井下一台四足巡检机器人踩着湿滑的巷道地面稳步前行。粉尘扬起,灯光骤然变暗,机器人顺利走上坡道,探身、抬臂,完成一组设备近距离检视。11月4日上午,在榆林智能无人装备创新中心,工程师李曙明正在一条按真实矿井巷道1∶1还原的模拟巷道上训练机器人。
模拟井下巷道总长54米,是目前国内首个垂类具身智能矿用中试基地的核心场景。今年7月,依托该基地开展验证的“具身智能技术应用于智慧矿山”场景,入选陕西省首批创新应用场景;10月,又入选首批国家标志性重大应用场景项目。机器人要在这里练好本领,再走向真正的井下,把矿工从高风险作业区域替换下来。
还原井下三道坎
井下高粉尘、无卫星信号、巷道不规则,是煤矿机器人研发绕不开的三道坎。
高粉尘弥漫并混杂着水汽,激光雷达和视觉传感器就“看不远”了;井下没有卫星信号,惯导系统跑久了会越走越偏;巷道断面不规则、支护形式不一,碰到坡道、台阶,轮式巡检机器人便难以前进。
这三重工况叠加,衍生出煤矿机器人“下井难、验证难、迭代难”的共性难题。为此,2025年3月,江苏智能无人装备产业创新中心与榆林高新科创建设集团有限公司共同发起设立了榆林智能无人装备创新中心,作为毛明院士工作站的成果转化基地,主攻绿色矿山智能装备研发。
“这里就是机器人的‘专业培训学校’。”榆林智能无人装备创新中心常务副总经理黄冠富指着眼前这条模拟井下巷道说,这个机器人训练场总规划面积1.5万平方米,首期建成的模拟井下巷道总长54米、高4.5米、宽6米,完整还原了运输皮带区、喷淋区、涉水泥泞区、水泵房硐室、变电所硐室等井下核心场景,可模拟低照度、多粉尘、路面湿滑、空间狭窄等极端工况,其余场景正在规划建设。
记者在现场看到,喷淋区的水雾扑到一台四足巡检机器人的镜头上,机器人稍作停顿,便晃了晃“脑袋”重新对准前方,继续前行。李曙明说,这是训练它在特殊情况下“认路”的本领。
“机器人的本领并非与生俱来,只有在接近真实的环境里一遍遍演练,才能在井下稳稳地走好每一步。”黄冠富说。
练就多项本领
以机器人训练场为依托,榆林智能无人装备创新中心已研发出可进行物料运输、常规巡检、复杂场景作业的三类机器人,并在模拟井下巷道上同步开展实景验证。
模拟井下巷道上,一台运输机器人跟在工程师身后。工程师快走,它也立即提速;工程师突然停下,它即刻刹住脚步。它要学的第一项本领,就是不撞到人。
“我们现在核心的机器人有三款,包括轮式巡检机器人、四足巡检机器人和运输机器人。我们在整体设计、传感器构成、端侧算力上都投入了大量研发力量。”毛明院士工作站技术总监、榆林赛易智能科技有限公司总工程师刘翼介绍,这三款机器人都能自己“看清”环境、重建场景,可对水表、电表、线路异常及异物堆积等情况开展全天候巡检。
轮式巡检机器人顶部的传感器不停转动,实时监测瓦斯和一氧化碳浓度,一旦超标即自动报警;四足巡检机器人越野能力强,台阶、坡道、泥泞和起伏路面能顺利通过;运输机器人能跟着人走、按指定点位自动送货。
打通算法验证关
在巷道硐室里,榆林智能无人装备创新中心研发部工程师荆圣博坐在数据采集与动作捕捉设备前,先遥控机器人将一套动作完整做一遍,再盯着屏幕一帧一帧核对数据。
“我们先遥控机器人完成作业,采集它的动作数据,再用深度学习模型让它理解每项作业的目标和操作意图,后续遇到线路检修、电闸操作这类有安全风险的工作,就可以逐步交给它自主完成。”荆圣博一边操作一边说。
“过去算法只能在纸面上验证,现在井下是什么环境,这里就能1∶1还原。”技术人员贺彦阳指着屏幕上的虚拟巷道介绍,巷道里的喷淋、粉尘、弱光、坡道等极端工况,在这里都能一模一样地“造”出来,让算法一遍遍练,直到稳定达标。
54米的模拟井下巷道很短,机器人走几步就到头了,但这个“能造环境”的训练场,成了推动煤矿机器人从“实验室可用”走向“井下敢用”的关键途径。榆林高新科创建设集团有限公司副总经理白敦说,这一项目将激活大量矿山应用资源,未来可向各类煤矿和非煤矿山复制推广。
来源:
编辑:齐少恒
相关热词搜索: